協働ロボット導入の壁「タクトタイム」の現実
協働ロボットの導入を検討する企業にとって、避けて通れない問題があります。それが、タクトタイムです。
「人なら5秒でできる作業なのに、協働ロボットでは10秒かかる。」
「必要タクトは5秒だから、これでは生産能力が足りない。」
「産業用ロボットなら4秒でできる。」
「だったら、協働ロボットではなく産業用ロボットを使うべきではないか。」
これは、製造現場では極めて合理的な議論です。
協働ロボットだからという理由で、必要な生産能力を犠牲にすることはできません。1日に6,000台作らなければならないラインが、ロボット導入後に5,000台しか作れなくなるのであれば、自動化としては成功とは言えません。
したがって、「協働ロボットではタクトが間に合わない」という問題は、協働ロボット導入の大きなネックになっていることは間違いありません。
そして、ここで重要になるのが、「協働ロボットで行くのか、産業用ロボットで行くのか」
という判断です。
ただし、この判断は単純な「速い・遅い」の比較だけでは終わりません。協働ロボットの速度が不利であることを認識したうえで、それでも協働ロボットを選ぶのであれば、「その遅さを上回る経営的・製造的メリットは何なのか」を明確にしなければなりません。
ここが、協働ロボットを単に「安くて扱いやすいロボット」と見るのか、それとも「新しい生産システムを作るための手段」と見るのかの分かれ目です。
本稿では、協働ロボットと産業用ロボットの選択を、単なる機械性能の比較ではなく、
タクト
→ スループット
→ 設備構成
→ 人員配置
→ 生産変動
→ 欠勤・採用難
→ 投資判断
という流れで考えてみます。
目次
協働ロボットの最大の弱点は、やはり「速さ」である
まず、ここは曖昧にしてはいけません。
協働ロボットには多くのメリットがあります。
- 人の近くで使いやすい
- 小さなセルに導入しやすい
- レイアウト変更に対応しやすい
- 多品種少量生産に向いている
- 人とロボットの作業分担がしやすい
- 比較的小規模な自動化に向いている
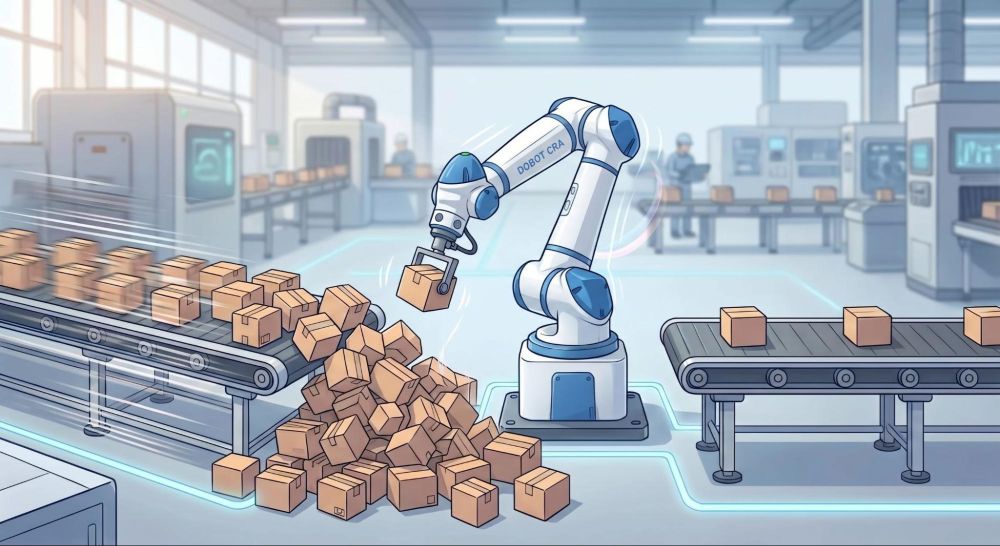
しかし、量産設備において非常に重要な、「高速に動作して大量に処理する能力」という点では、一般に高速な産業用ロボットの方が有利です。
特に、
- 4秒
- 5秒
- 6秒
といった厳しいタクトを要求される工程では、この差がそのまま設備能力の差になります。
例えば、
必要タクト:5秒
協働ロボット:10秒
産業用ロボット:4秒
であれば、単純な1工程比較では答えは明快です。
協働ロボットでは能力不足。
産業用ロボットなら能力余裕あり。
これを無理に「協働ロボットでも工夫すれば何とかなる」と言い続ける必要はありません。
むしろ、タクトが成立しないのであれば、協働ロボットを諦めるという判断ができることも、優れたSIerの条件だと考えるべきでしょう。
協働ロボットのROIは「人件費の代替」だけで測れない
「協働ロボットは高い」という指摘に対する正しい考え方
ここも現実的に考えなければなりません。協働ロボットは、決して安価な人間の代替品ではありません。
ロボット本体だけでなく、
- ハンド
- 治具
- 架台
- センサ
- PLC
- 安全機器
- 制御盤
- 画像処理
- 周辺装置
- ソフトウェア
- 設計
- 据付
- 立上げ
まで含めれば、設備投資額は相応になります。
例えば、「作業者1人を削減するために500万円の設備を入れる」という案件なら、経営的には当然、「何年で回収できるのか」という話になります。
しかも、ロボットが人より遅いとなれば、「人を1人減らすために、わざわざ高価で遅い設備を買うのか」という疑問が生まれます。この疑問に答えられないなら、導入すべきではありません。
では、どう考えればよいのでしょうか。ここで、経営判断が一段変わります。「人1人の給与」だけで単純比較するなら、仮にロボット1台が500万円。人件費が年間500万円。
単純比較なら、「1年で回収できるのでは?」となります。
しかし、実際の製造現場では人件費だけではありません。さらに重要なのが、「その人がいないと、ラインがどうなるのか」です。ここで、「欠勤」という現実を考えてみます。
「1人欠勤するとラインが止まる」リスクとロボットの価値
例えば、1本のラインに10人が並んで作業しているとします。各工程を順番に担当しており、1人でも欠けるとラインの生産能力が大きく落ちる。普段は、10人 → 10工程で運営できています。ところが、1人欠勤すると、9人 → 10工程になります。応援要員を入れられなければ、どこかで工程が止まります。場合によっては、ライン全体が成立しません。このとき、「人1人の年間人件費がいくらか」だけを計算しても、問題の本質は見えません。
欠勤によって、1日あたり何台の生産能力が失われるかを考える必要があります。
この生産能力の喪失を防ぐための具体的なアプローチとして、「上下2台の協働ロボット」という発想が出てきます。
例えば、10人が並ぶラインのある工程について、通常は人が作業しているが、欠勤時に工程を補う必要があるとします。ここに協働ロボットを上流側と下流側に1台ずつ計2台配置します。
通常時には、
人→人→人→協働ロボット→人→人
というように、人とロボットが混在するラインにします。すると、人が1人欠勤したとき、ロボットがその工程を肩代わりすることができます。
ここで重要なのは、「ロボット2台で2人分を完全に代替する」という話ではありません。むしろ、「ロボット2台をあらかじめラインに配置しておくことで、人員不足時のライン能力低下を防ぐ」という考え方です。これは、人件費削減とは違う価値です。
欠勤ゼロを前提にしない「生産能力のレジリエンス」向上
従来の生産ラインでは、「必要人数を確保する」ことが前提でした。
しかし現在は、
- 採用難
- 突発欠勤
- 高齢化
- 技能者不足
- 夜勤要員不足
などによって、その前提自体が不安定になっています。
つまり、「10人いれば回るライン」という設計ではなく、「9人でも回るライン」あるいは、「8人でも生産量を大きく落とさないライン」を作ることが、経営的な意味を持つようになります。そのために協働ロボットを入れる。
これは、単なる省人化ではありません。「生産能力のレジリエンスを上げる」という考え方です。これは単なる「設備の稼働率」ではなく、「生産能力の可用性(いつでも生産できる状態)」をいかに担保するかという問題と言えます。
製造現場では、設備が止まることについては非常に敏感です。しかし、人が欠けることも、実は同じような問題です。
設備故障で1人分の工程が止まれば、生産能力が落ちる。人員欠勤で1人分の工程が止まっても、生産能力が落ちる。それにもかかわらず、設備の故障対策には予算を付けるのに、人員不足対策には「人を採用すればよい」と考えるというケースがあります。
しかし、採用そのものが難しくなれば、それはリスクです。このとき、協働ロボットは、「人員不足という変動要因を吸収するための設備」として価値を持ちます。
この視点に立つと、ロボットのROI(投資対効果)は「人件費の削減額」だけでは計算できなくなります。
例えば、
協働ロボット2台:800万円
だとしましょう。
年間人件費削減効果だけを見ると、「2人分の仕事をしてくれるわけではないから、投資対効果が悪い」となるかもしれません。
ところが、
- 年間欠勤によるライン停止:20日
- 1日あたりの生産損失:500台
- 1台あたりの粗利:1,000円
だとすると、
20日 × 500台 × 1,000円=2,000万円
です。
もちろんこれは単純化した例ですが、「欠勤によって発生する生産機会損失」まで含めると、設備投資の評価が大きく変わることがあります。この場合、協働ロボットの価値は、「人1人の代わり」ではありません。「ライン停止リスクを減らす保険」に近いものになります。
自動化設備を「ライン停止を防ぐ保険」として評価する
これは今後、非常に重要な自動化の考え方になる可能性があります。
自動化設備を、「人件費を削減する装置」だけでなく、「生産能力を安定させる装置」として評価することです。
例えば、
通常時:人が作業
欠勤時:ロボットが代替
という構成なら、ロボットは毎日フル稼働しなくてもよい。通常時は人がやればよい。
しかし、人がいないときにはロボットが工程を引き受ける。
この場合、ロボットの価値は、「年間何時間働いたか」だけでは測れません。「必要なときにラインを止めなかった」ことが価値になります
一般的な設備投資評価では、「その設備がどれだけ使われるか」が重要です。
しかし、レジリエンス目的の設備には、少し違う価値があります。
例えば、
普段はあまり使わない非常用発電機
普段はほとんど使わない消防設備
普段は出動しない予備設備
これらは、稼働時間だけを見れば「無駄」に見えます。
しかし、必要なときに機能することに意味があります。協働ロボットを、「欠勤時にラインを支えるバックアップ設備」として設計するなら、同じような考え方ができます。
「人をなくす」のではなく「人の変動を吸収する」自動化
ここで協働ロボットの特徴が生きてきます。
産業用ロボットで完全自動化セルを作る場合、
- 柵
- 安全扉
- 供給装置
- 排出装置
- 人のアクセス制御
などを含め、大掛かりなシステムになりがちです。
一方、協働ロボットなら、「通常は人が作業するが、必要なときだけロボットが肩代わりする」という設計思想が取りやすいです。これは、完全自動化ではなく、部分自動化です。そして、この部分自動化こそが、協働ロボットの経済性を成立させる場合があります。
従来の自動化は、「人をロボットに置き換える」という発想が中心でした。しかし協働ロボットでは、「人とロボットを組み合わせる」という考え方が取れます。この場合、ロボットが100%人間の代わりになる必要はありません。
70%でもいい、50%でもいい、30%でもいい。
重要なのは、「人が不足したときに、その不足分をロボットが埋められる」ことです。これは、従来の「省人化率」という指標だけでは表現しにくい価値です。
「1人削減」より「1人不足しても止まらないライン」の価値
仮に、
通常必要人数:10人
だったとします。
協働ロボットを2台導入した結果、
通常:8人+ロボット
で運用できるようになった。
さらに、8人のうち1人が欠勤しても、
7人+ロボット
で最低限の生産能力を確保できる。
このときロボット2台の投資効果は、「2人削減」だけではありません。
- 必要採用人数が減る
- 欠勤に強くなる
- 応援要員を確保しやすくなる
- 管理職が突発的にライン応援に入る必要が減る
- 残業が減る
- 生産計画が安定する
といった効果が出ます。
このような効果こそ、経営層にとって重要です。
これは特に人手不足が深刻な工場では重要です。1人削減できることは、確かにコスト削減です。しかし、「1人欠勤しても生産量を維持できる」ことは、売上・納期・顧客信用に直結します。
例えば、
1日6,000台生産する必要がある。
1日5,500台しか作れなければ、500台の不足です。
これが納期に影響すれば、
- 特急輸送
- 残業
- 休日出勤
- 顧客への説明
など、さらにコストが発生します。
場合によっては、納期遅延による顧客信用の低下まで発生します。こうした損失は、単純な人件費表には出てきません。
協働ロボットの「失うもの」と「得るもの」を比較する
したがって、協働ロボットの採否は、協働ロボットの欠点と、協働ロボットの価値を比較すべきです。
協働ロボット側の不利
- サイクルタイムが長い
- タクト余裕が小さい
- 高速量産に不利
- 場合によっては複数台必要
- 設備費が高い
一方、
協働ロボット側の価値
- 人との近接作業
- 部分自動化
- レイアウト自由度
- 段取りの柔軟性
- 少量多品種対応
- 人員変動への対応
- 欠勤対応
- 夜間の補助
- 作業者負担軽減
- 将来の省人化余地
です。
つまり、「速度で負けている分を、それ以外の価値で上回れるか」が判断ポイントになります。
「協働ロボットは産業用ロボットより遅い。」これは技術的な事実です。
「だから産業用ロボットにする。」ここまでは技術判断です。
しかし、
「産業用ロボットの方が速いが、設備を大型化すると作業者が入れなくなり、段取りが複雑になる。」
「協働ロボットは高いが、人員変動に強く、欠勤時のライン停止を防げる。」
「産業用ロボットの方が初期投資は安いが、完全無人化まで持っていかなければならない。」
こうなると、これは経営判断です。
つまり、協働か産業用かの選択は、ロボット機種選定では終わりません。「どの生産システムを経営として選ぶか」という問題になります。
バックアップ設備として協働ロボットを活用する考え方
ここまで来ると、協働ロボットの選択条件を明確にできます。
例えば、
必要タクト5秒
協働ロボット7秒
産業用ロボット4秒
だったとします。
協働ロボットは明らかに不利です。
しかし、「人が常駐する工程であり、1人欠勤するとライン能力が維持できない」なら、協働ロボットを検討する理由があります。
さらに、「協働ロボットを2台入れれば、欠勤時にも必要能力を維持できる」のであれば、
「2台で高い」だけではなく、「高いが、ライン停止リスクに対する経営合理性がある」と評価できます。ここでは「タクトに負けたから協働ロボットは失格」ではありません。タクト上の不利を認めたうえで、別の価値によって投資合理性を成立させるのです
特に面白いのが、バックアップ用途です。
例えば、通常は人が作業する。ただし、人が不足した場合だけロボットが代替する。この構成では、ロボットの稼働時間は必ずしも高くありません。
しかし、「人員不足が発生したときに生産能力を維持できる」のであれば価値があります。
これは従来型の自動化ROIとは異なります。
例えば、期待損失 × 発生確率という形で評価する方法があります。「年間10回起こる可能性のある欠勤によるライン停止を、ロボット導入で90%低減できる」というような考え方です。もちろん、実際の経済評価には慎重な前提設定が必要ですが、リスク低減を設備投資の価値として評価することには十分な意味があります。
タクトを守りながら協働化するシステム設計と総合評価
採用難は将来の人件費ではなく「将来の生産能力」の問題
もう一つ、今後重要になるのが採用です。ある工程で必要人数が10人。現在は10人採用できている。しかし、3年後には必要な10人を採用できない可能性がある。
すると、「今、人件費が安いからロボットはいらない」という判断が、3年後には通用しなくなるかもしれません。
この場合、協働ロボットの価値は、「現在の人件費を削ること」ではなく、「将来、人が採用できなくなっても生産能力を維持できること」です。これは経営戦略に近い話です。
例えば、
現在:年間500万円/人
としても、数年後には、
採用費+派遣費+夜勤手当+残業+ 教育
などを含めると、必要な労働力を確保するコストがさらに高くなるかもしれません。
さらに、「そもそも募集しても来ない」という可能性もあります。
この場合、「人件費よりロボットが高い」という比較自体が成立しなくなります。
人件費の多寡が問題なのではなく、人を確保できるかどうかが問題になるからです。
協働ロボットの投資評価を考えるとき、「ロボット1台○万円、人1人年間○万円」という比較から始めると、非常に狭い判断になります。
本来は、ロボット1台によって、生産システムが何を変えられるのかを見るべきです。
例えば、
- 必要人員10人 → 8人
- 欠勤時の必要最低人数8人 → 7人
- 夜勤2人 → 1人
- 他工程との兼任可能
- 生産ライン停止リスク低減
- 休日出勤削減
などです。
このように、「人員」ではなく「生産システムの能力」で評価すると、協働ロボットの価値が見えてきます。
タクト要求を満たすための7つのシステム設計手法
ここまで協働ロボットの価値を説明してきましたが、重要なことがあります。
タクトを無視してよいわけではありません。
1日6,000台必要なのに、協働ロボット導入後に5,000台しか作れない。その状態を、「人手不足対策になるから」という理由だけで正当化することはできません。経営として必要なのは、「必要生産能力を満たすこと」です。したがって、協働ロボットを選ぶなら、まず必要なスループットを守ること。そのうえで、「どの程度の投資で、どの程度の余裕を持たせるか」を考える。これが基本です。
では、具体的にはどうするのでしょうか。
方法はいくつかあります。
① 複数台化
最も分かりやすい方法です。
1台では10秒。
2台なら理論上5秒相当。
ただし、供給・検査など別工程の能力も確認する必要があります。
② マルチハンド
1回の動作で複数ワークを扱います。
③ 工程分割
1台のロボットに全部やらせず、複数工程に分割します。
④ 並列処理
ロボット動作と加工、検査などをオーバーラップさせます。
⑤ レイアウト改善
移動距離を短縮します。
⑥ 治具改善
把持、位置決め、受け渡しを高速化します。
⑦ 役割分担
人が判断作業を担当し、ロボットが定型作業を担当します。
重要なのは、
「協働ロボットだから遅い」を理由に、すぐ産業用ロボットへ移行するのではなく、協働ロボットで要求能力を成立させるためのシステム設計が可能かを一度検討することです。
その結果、「どうしても産業用ロボットでなければ成立しない」なら、その時点で産業用を選べばよいのです。
協働ロボットを選ばない(産業用を選ぶ)こともSIの答えである
ここまでの話で、逆説的なことが言えます。
本当に協働ロボットを理解しているSIerほど、協働ロボットを何でも勧めない。
例えば、
「5秒タクト」
「産業用なら3.5秒」
「協働なら8秒」
「人の立ち入りは不要」
「完全自動化できる」
「初期投資差も小さい」
なら、迷わず産業用を提案すべきでしょう。
これを、「協働ロボットの方が今流行っています」「人と協働できるので便利です」
といって協働化するのは、顧客本位とは言えません。SIerが提供するべき価値は、「その工程に最も適した自動化方式を選ぶこと」です。
逆に、「5秒タクトなら産業用ロボット」と機械的に判断するのも危険です。
例えば、
- 品種切替が1時間に数回ある
- 人が頻繁に治具交換する
- 人が工程内に入る必要がある
- 小ロット生産
- 生産品種が毎日変わる
- レイアウト変更が頻繁
なら、産業用ロボットの高速性だけでは十分なメリットが出ないことがあります。
この場合、産業用ロボットで4秒だが、段取りに30分かかる一方で、協働ロボットで6秒だが、段取り5分という比較になる可能性があります。すると、実際の1日生産量では逆転することがあります。だからこそ、「ロボット単体の秒数」だけでなく、「一日の生産能力」で比較しなければなりません。
ロボット単体の秒数ではなく「1日の生産能力」で総合評価する
例えば、
協働ロボット案
- サイクル:6秒
- 段取り:5分
- 品種切替:5回/日
- 人との作業:可能
- 設備面積:小
- 欠勤対応:可能
- 初期投資:700万円
産業用ロボット案
- サイクル:4秒
- 段取り:30分
- 品種切替:5回/日
- 人との直接作業:困難
- 設備面積:大
- 欠勤対応:難
- 初期投資:600万円
という場合があります。
単純なロボット速度なら産業用の勝ちです。
しかし、日単位のスループットではどうでしょうか。
さらに、人員変動まで入れたらどうでしょうか。
さらに、将来の品種追加まで考えたらどうでしょうか。
ここで初めて、協働ロボットにも経営合理性が見えてきます。
協働ロボットを選ぶ理由を説明するなら、次のようなKPIに落とすと分かりやすくなります。
- 必要人員
- 1人あたり担当工程数
- 欠勤時の最低必要人数
- ライン停止リスク
- 段取り時間
- 品種切替時間
- 稼働率
- 良品率
- 夜間稼働時間
- 残業時間
- 休日出勤時間
- 採用人数
- 教育期間
- 作業負荷
つまり、タクトは「生産能力」を見るKPIであり、協働化の価値は、その他のKPIにも現れるということです。
協働ロボットを選ぶなら、「タクトで不利だが、どのKPIで勝つのか」を説明できる必要があります。
自社に最適な自動化を選ぶ「経営判断」の基準
単純な「人件費比較」を覆す、投資価値の伝え方
「協働ロボット2台で800万円です。」だけでは、経営者は判断できません。
そこで、「この800万円は、単純な2人削減のための投資ではありません。このラインは通常8人で運営します。協働ロボットを2台導入することで、欠勤が発生しても7人で必要能力を維持できます。 年間の欠勤・応援・残業による生産ロスと比較すると、投資回収が可能です。 また、採用難が進んだ場合にも生産能力を維持できます。」と説明できれば、話は変わります。
つまり、「高いけれど、なぜ高くても導入する価値があるのか」を明確にすることです。
これが、協働ロボット導入の経営判断です。
これは非常に重要な線引きです。
「協働ロボットは人と働けるから良い。」これは技術的な特徴です。
しかし、
「人と同じラインで作業できることで、人員欠勤時にもライン能力を維持できる。」これは経営価値です。
「柵を減らせる。」これは設備上の特徴です。
「柵を減らすことで設備面積を20%削減でき、既存ライン内への後付けが可能になる。」これは製造価値です。
「教示が簡単。」これは操作上の特徴です。
「品種切替時間を30分から10分へ短縮でき、1日5回の切替でも年間○時間を削減できる。」これが経営価値です。
このように、機能 → 工程効果 → 経営効果まで翻訳することが重要です。
産業用ロボットに対して、「協働ロボットの方が速い」と主張する必要はありません。おそらく、多くのケースではそれは無理があります。そうではなく、「ロボット単体の速度では負ける。しかし、設備全体では別の価値がある」と考える方が現実的です。
例えば、
産業用ロボット:4秒
協働ロボット:6秒
だけなら産業用の勝ち。
しかし、協働化によって、
- 柵不要または簡易化
- 段取り容易
- 人と同一セル
- 欠勤対応
- 品種切替容易
- 将来の工程追加容易
が実現するなら、総合評価では逆転する可能性があります。
つまり、速度を競争軸から外すのではなく、速度以外の価値を競争軸に加えるのです。
どうしても勝てない案件は、迷わず産業用ロボットを選ぶ
これも明確にしておきましょう。すべての工程を協働ロボットに向ける必要はありません。
例えば、
- タクト3秒
- 年間数百万個
- 完全自動化
- 人の立ち入り不要
- 品種変更も少ない
- 高速・高精度が必要
という工程なら、産業用ロボットが適している可能性が高いです。
ここで協働ロボットに固執するのは合理的ではありません。むしろ、「この工程には産業用ロボットを使い、この工程には協働ロボットを使う」という棲み分けが、最も合理的なシステムになることがあります。
協働ロボットは、産業用ロボットの完全な代替品として考えると、不利な場面が多くあります。
しかし、産業用ロボットでは設備が大掛かりになりすぎる工程や、人を完全には排除できない工程に対して、非常に大きな可能性があります。つまり、「産業用ロボットでは自動化できるが、人との共存を考えると難しい」という領域。ここを協働ロボットが狙う。その意味で、協働ロボットは、「産業用ロボットより遅いから価値が低い」のではなく、別の制約条件を解決するためのロボットと見るべきでしょう。
導入を決定づける「3つの問い」と本当の市場
協働か産業用かを決めるとき、最終的には次の3つの問いでかなり整理できます。
第1の問い:必要なスループットを満たせるか?
これは絶対条件です。
満たせないなら、その構成はそのままでは採用できません。
第2の問い:満たせるようにするための追加投資はいくらか?
ロボット2台なのか。
ハンド変更なのか。
工程並列化なのか。
別ロボットなのか。
第3の問い:それでも協働ロボットを選ぶ経営的理由はあるか?
人員変動。
欠勤。
採用難。
段取り。
レイアウト。
多品種。
将来拡張。
作業負荷。
これらを含めて比較する。
この3つが揃えば、かなり合理的な判断ができます。これらを踏まえたうえで、協働ロボットを選ぶ際に最も重要なことを一つ挙げます。それは、「何を買っているのか」を明確にすることです。協働ロボットを導入するとき、「ロボットを1台買う」と考えてはいけません。
買っているのは、「人がいなくても工程を維持できる能力」かもしれません。
あるいは、「人が1人欠けてもラインを止めない能力」かもしれません。
あるいは、「1人で複数工程を担当できる生産システム」かもしれません。
あるいは、「将来、人が採用できなくなっても生産を続ける能力」かもしれません。
そこまで明確になっていれば、「協働ロボットは高い」という話は、単純な価格比較ではなくなります。
「ロボット選び」ではなく「生産システムの経営判断」を
協働ロボットではタクトが間に合わない。これは、現場で実際によく起こる問題です。そして、これは協働ロボット導入の大きなネックになっています。
必要タクト5秒に対して協働ロボット10秒。産業用ロボットなら4秒。
この場合、まず認識すべきなのは、「協働ロボットでは単体能力が不足している」という事実です。無理に協働ロボットを採用する必要はありません。産業用ロボットの方が適しているなら、産業用ロボットを選ぶべきです。
一方で、
「だから協働ロボットは使えない」
と即断するのも早い。
なぜなら、協働ロボットには、
- 人との共存
- 部分自動化
- 柔軟なレイアウト
- 多品種対応
- 段取りの容易さ
- 人員変動への対応
- 欠勤時のライン維持
- 採用難への備え
といった、速度とは別の価値があるからです。
例えば、10人で運営しているラインに協働ロボットを2台導入し、
「通常時の省人化」
だけでなく、
「1人欠勤してもラインを維持できる」
ようにする。
これは、ロボットが人より速いか遅いかという問題ではありません。
生産能力を安定させるための設備投資です。
しかも、採用難が進めば、「人を1人雇う」ことそのものが難しくなります。そのとき、「高いが、必要な人員を確保できないリスクを減らせる」という価値が生まれます。
ここに、協働ロボットの大きな可能性があります。
ただし、そのためには、「協働ロボットだから導入する」のではなく、
「協働ロボットを使うことで何を得るのか」を明確にしなければなりません。タクトが不利なら、その不利を受け入れるだけの価値を数字で示す。
欠勤リスクなら、年間の生産損失額で示す。
採用難なら、必要人員と将来の採用リスクで示す。
段取りなら、切替時間で示す。
多品種なら、品種切替時の設備柔軟性で示す。
つまり、「協働ロボットは高い。でも高い理由がある。」ということを、経営として判断できる状態にする。
これが、協働ロボット導入における重要な考え方です。
協働ロボットは、産業用ロボットとの「速度競争」で勝つ必要はありません。
産業用ロボットが4秒、協働ロボットが6秒なら、
「4秒の方が速い」
という事実は、そのまま認めればいい。
そのうえで、
「では、6秒の協働ロボットを選ぶことで、4秒の産業用ロボットにはない何を得られるのか?」
を考える。
もし、その答えが明確なら、協働ロボットを選ぶ理由があります。逆に、その答えがないのであれば、産業用ロボットを選ぶべきです。この判断ができることこそ、本当の意味でのシステムインテグレーションなのではないでしょうか。
最適なロボットを選ぶことではありません。
最適な生産システムを選ぶこと。
協働ロボットを使う場合も、産業用ロボットを使う場合も、最終的な目的は同じです。
必要な生産量を、必要な品質で、必要なコストで、安定して作り続けること。
タクトタイムは、そのための重要な制約条件です。
そして、タクトが厳しいからこそ、「協働で行くのか、産業用で行くのか」という決断が重要になります。
その決断を、「どちらのロボットが速いか」だけで終わらせず、「どちらの生産システムが、将来の工場にとって強いのか」まで考える。
そこに、協働ロボットを活用したシステムインテグレーションの本当の価値があります。
(文・亀岡電子コラム編集部)