はじめに 〜リスクアセスメントの実効性と現場安全の確保〜
これまでのコラムでは、協働ロボットの導入にあたって「安全柵を設置しない運用には適切なリスク低減措置が前提となること」や、導入プロセスの最上流で行う「リスクアセスメント」の具体的な手順について解説してきました。適切な安全設計は、人手不足の解消と高効率な生産ライン(アシストオートメーション)を構築するための重要な基盤となります。
しかし、実際の現場導入においては、一つの実務的な課題が生じます。それは、「複雑なロボットシステムに存在する危険源に対して、どのような基準で安全性を客観的かつ科学的に評価・確認するのか」という点です。
リスクアセスメントのシートを作成する作業自体は一連の手順に従って進められますが、その評価が設計者の主観や限定的な経験則に依存している場合、十分な安全性が確保されないおそれがあります。万が一、作業者の怪我や事故が発生した場合、企業は安全配慮義務の履行状況について厳しく問われることになります。
一方で、過度にリスクを恐れるあまり「すべての動作を極端に減速させる」「全域に固定柵を設置する」といった画一的な対策をとると、協働ロボット特有の柔軟性や生産タクトタイムが著しく損なわれる結果となります。
安全性の確保と生産性の維持という両立が求められる課題に対し、国際安全規格という客観的な基準を用いて適切な解を導き出す専門家が「セーフティアセッサ(Safety Assessor)」です。
本コラムでは、セーフティアセッサ資格の概要と社会的背景、ロボットシステム導入において本資格保持者が果たす役割、そして機械・電気・ソフトウェアを統合した安全エンジニアリングの重要性について考察します。
目次
セーフティアセッサ資格制度の概要と社会的背景
セーフティアセッサ(SA)資格制度とは
セーフティアセッサ資格は、機械の設計者、運用者、およびシステムインテグレーター(SIer)が、国際安全規格(ISO/IEC)やJIS規格に基づき、「機械の安全性を客観的に評価し、適切なリスク低減策を設計・検証する能力」を有していることを認定する技術資格です。
本制度は、一般社団法人日本電気制御機器工業会(NECA)が中心となり、日本ロボット工業会(JARA)や学術機関が連携して2004年に創設されました。さらに、国際的な第三者認証機関であるテュフ・ラインランド(TÜV Rheinland)との共同認証体制がとられており、合格者には公的な証明となる資格が与えられます。
資格の3段階区分
技術者の経験や役割に応じて、以下の3つの区分が設定されています。
資格区分
英語名称・略称
主な役割と対象実務
セーフティ・リード・アセッサ
Safety Lead Assessor (SLA)
組織全体の安全方針策定、高度・複雑なシステムの最終判定、安全監査等を担うマネジメント層
セーフティ・アセッサ
Safety Assessor (SA)
国際規格に基づくリスクアセスメントの実施、安全回路の設計、妥当性確認(バリデーション)の実務責任者
セーフティ・サブ・アセッサ
Safety Sub-Assessor (SSA)
機械安全の基礎知識を理解し、現場での日常的な危険予知(KY)活動や設計・運用の補助を担う技術者
協働ロボットのシステムインテグレーション実務においては、主に「セーフティアセッサ(SA)」が安全設計、プログラミングの検証、リスクアセスメント報告書の作成を主導します。
社会的背景:論理的・客観的な安全設計への移行
従来、日本の製造現場における安全管理は、ベテラン作業員の経験や過去のヒヤリハットに基づく指導に依存する面がありました。しかし、労働安全衛生法や国際安全規格(ISO 12100等)の浸透に伴い、安全確保の考え方は「規格に基づく論理的かつ科学的な先回り対策」へと移行しています。
また、少子高齢化に伴う熟練技術者の減少や、作業者の多様化(若手・外国人労働者・派遣社員等の増加)が進む現代の工場においては、「作業者の注意義務のみに頼る安全管理」には限界があります。作業者がどのような誤操作を行ったとしても、機械側の制御によって重篤な傷害を防ぐ構造(フェイルセーフ・フールプルーフ)を構築することが不可欠となっています。
セーフティアセッサは、電気制御・機械設計・関係規格を横断的に理解し、客観的根拠に基づいた安全設計を推進する技術者として期待されています。
協働ロボット導入においてセーフティアセッサが重視される4つの理由
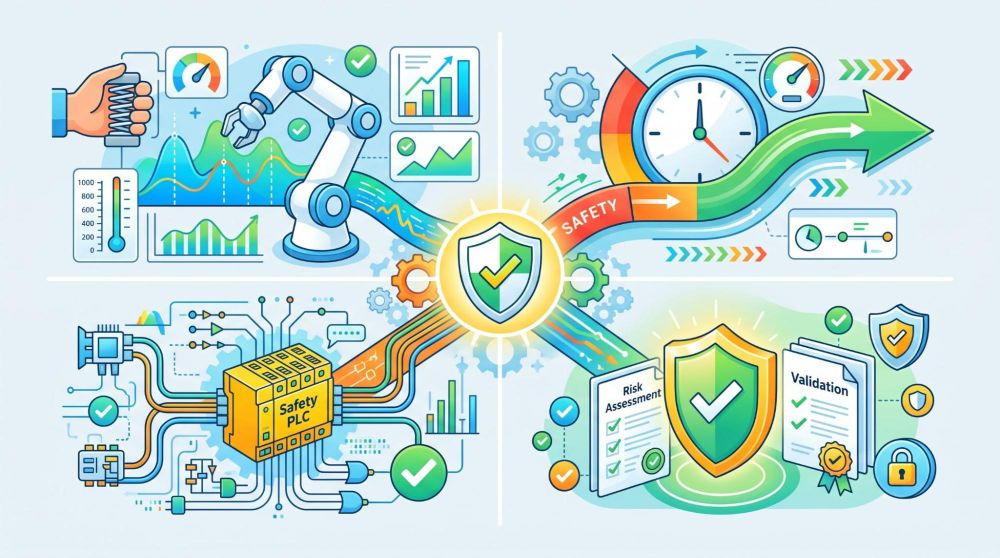
従来の産業用ロボット以上に協働ロボットの導入でセーフティアセッサの知見が重視される理由として、以下の4点が挙げられます。
理由①:データに基づく妥当性確認(バリデーション)の実施
協働ロボットの安全運用は、人との衝突時における力やエネルギーを規定値以下に制御する機能(PFL:パワー・フォース制限)によって成り立ちます。この「衝突時の力」が安全範囲内にあるかどうかは、感覚的な判断ではなく客観的な数値で確認する必要があります。
セーフティアセッサは、ISO/TS 15066に規定された部位ごとの許容力(N)および許容圧力(N/cm²)の基準を理解した上で、専用の衝突力測定器(センサー内蔵の測定デバイス)を用いて実測評価を行います。ロボットの動作速度やトルク設定に対して実測値が基準を満たしていることを測定データとして示し、客観的な妥当性確認(バリデーション)を行います。
理由②:過度な安全制限による生産性低下の抑制
安全規格への理解や評価ノウハウが不十分な場合、リスクを避けるためにロボットの動作速度を一律で極度に低下させたり、不必要な停止領域を過剰に設けるなど、過剰防衛的な設計になりがちです。これにより、想定していた生産タクトタイムが大幅に遅延する課題が生じます。
セーフティアセッサは、関係規格(ISO 13849-1、ISO 10218-2等)の要件を正確に把握し、許容されるリスクと対策すべきリスクの範囲を合理的に整理します。例えば、速度位置監視(SSM)や安全適合減速(SLS)を活用し、作業者の接近に応じてなめらかに減速させ、離脱後は自動的に規定速度へ復帰する制御を設計することで、安全性の確保とタクトタイムの維持を両立させます。
理由③:機能安全(Functional Safety)とセーフティPLCの適切な設計
現代のロボットシステムでは、従来の物理的な隔離に加え、センサーやプログラミングによる機能安全の重要性が高まっています。制御システムの安全関連部には、要求パフォーマンスレベル(PLr)に応じた高い信頼性が求められます。
具体的には、安全回路の二重化構造、OSSD(自己診断機能付き出力)信号による自己監視、単一故障(シングルフォールト)発生時の安全側停止構造などの適用が必要です。セーフティアセッサは、パフォーマンスレベル(PLdやPLeなど)の計算・評価を行い、セーフティPLCを用いた信頼性の高い安全制御ロジックを設計・検証します。
理由④:安全配慮義務の履行を示す客観的エビデンスの確保
適切な設計を行ったシステムにおいても、長期運用の中での想定外の操作等により軽微な接触事故が発生する可能性を完全に否定することはできません。
万が一の事故発生時や安全監査において、公的な基準に基づくリスクアセスメント報告書や妥当性検証記録が存在することは、企業が「最新の技術水準に基づき合理的なリスク低減措置を講じていたこと」を具体的に示す根拠(エビデンス)となります。セーフティアセッサによる検証記録は、企業の安全管理に対する説明責任を果たす上で重要な役割を果たします。
現場における安全設計の課題と透明性の確保
外部のシステムインテグレーター(SIer)にロボット導入を委託する際、稼働後に運用上の課題が生じることがあります。主として以下の点に留意が必要です。
課題①:安全制御の分断・ブラックボックス化
メカ設計と電気・制御設計が分断されていたり、安全制御プログラムの仕様が不明瞭な状態で納品された場合、運用時に以下のような不便が生じることがあります。
- 異常原因の特定難度化:ライン稼働中に非常停止した際、制御画面に詳細情報が表示されないと、現場での原因特定や迅速な復旧が困難になります。
- 仕様変更時の対応制約:製品(ワーク)の変更やレイアウト見直しを行う際、安全パラメータの設定基準やパスワードが開示されていないと、わずかな変更であっても外部委託が必要となり、時間とコストを要します。
課題②:形式的なリスクアセスメントのリスク
リスクアセスメントシートが実態と乖離したテンプレートの転記にとどまっている場合、実際の現場動線や作業手順における危険源が見落とされるおそれがあります。書類上の整備だけでなく、実際の作業状況に即したリスク評価と対策の実施が重要です。
社内技術者の育成と一貫したエンジニアリング体制の活用
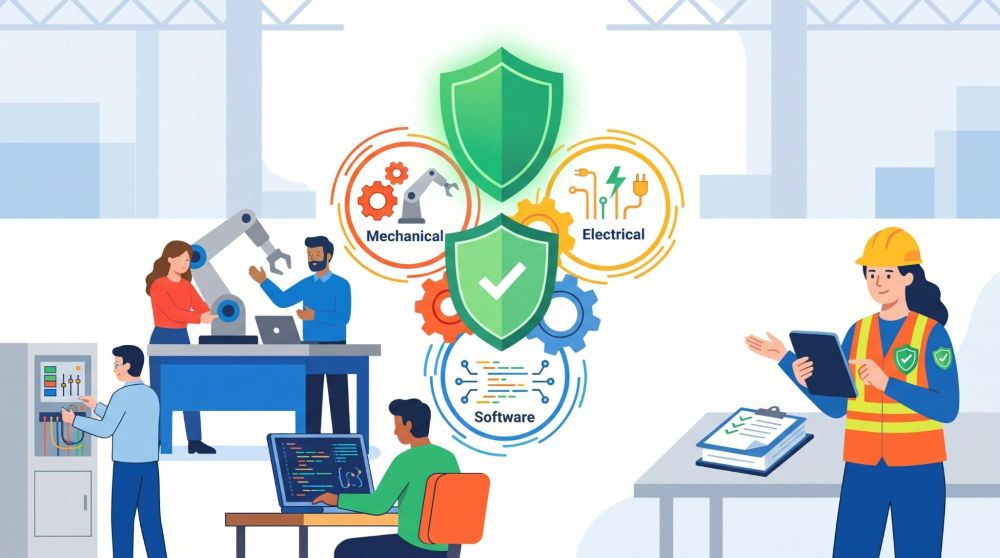
ユーザー企業におけるロボットシステムの安定運用と保守性の向上に向けて、以下の取り組みが効果的です。
1.機械・電気・ソフトウェアの一貫設計と初期フェーズからの評価
設計の初期段階(コンセプトロボット配置・3D CAD検討段階)からセーフティアセッサが参画することで、後工程での手戻りを防ぐことができます。
- メカ設計:挟み込みが生じる隙間(デッドスペース)の回避や、ハンド形状のコーナーR(丸み)設計による安全性の向上。
- 電気・制御設計:二重化回路の構成と、タッチパネル上でのエラー箇所・復旧手順の視覚的表示(見える化)。
- ソフトウェア設計:作業者の立ち入りに応じたスムーズな減速制御と、将来の品種追加を見据えた設定項目の適切な整理。
2.ユーザー企業が「セーフティサブアセッサ」等を社内育成する意義
機械の安全確保における最終的な管理責任は、設備を所有・運用するユーザー企業にあります。社内のリーダーや保全担当者が機械安全の知識(セーフティサブアセッサ資格等)を習得することには、以下のメリットがあります。
メリット①:SIerとの適正な対話と仕様評価
提示された提案や見積もりに対し、技術的要件に基づいた確認や意見交換が可能となり、過不足のない適正な設備投資を実現できます。
メリット②:根拠に基づいた現場安全教育(KY活動)の実施
「なぜこのエリアに立ち入ってはいけないのか」「どのような安全機能が働いているのか」を作業員に対して論理的に説明できるため、現場の納得感と安全意識が高まります。
メリット③:レイアウト変更・品種追加のスピーディな自社対応
軽微な仕様変更時において、自社で安全性の再評価やパラメータ調整の妥当性を確認できるようになり、運用の柔軟性とスピードが向上します。
おわりに 〜安全と生産性を高度に調和させるモノづくりを目指して〜
協働ロボット導入におけるセーフティアセッサの役割は、単に機械の危険を指摘して停止させることにとどまりません。国際安全規格に基づき、安全性の担保と生産効率の追求を技術的アプローチによって高い次元で調和させることにその本質があります。
導入企業とSIerが共通の安全基準と透明性の高い設計思想を共有し、協力してシステムを構築していくことが、作業者が安心して働ける環境づくりと持続可能な生産性の向上につながります。
(注記: 本稿に記載している規格・資格・法令等の情報は、執筆時点で確認された内容に基づくものです。規格の改訂や法改正等により内容が変更される場合がありますので、実際の設計・導入にあたっては最新の公的規格・法令をご確認ください。)
(文・亀岡電子コラム編集部)