「安全柵不要=完全無防備でOK」ではない?知っておくべき正確な意味
「協働ロボットは安全柵なしでどこにでも設置でき、すぐに作業者と共同で稼働させることができる」という見解は、製造現場の人手不足や熟練工の高齢化といった課題を抱える企業にとって、導入を後押しする大きな要因となっています。
従来の産業用ロボットでは、労働安全衛生規則や関連する安全規格に基づき、ロボットアームが持つ運動エネルギーから作業者を保護するため、周囲を物理的な「安全柵(ガード)」で囲うことが原則として義務付けられてきました。この物理的な隔離は、安全確保の確実な手段である一方、現場のレイアウトや生産体制に対して以下のような制約をもたらしていました。
- スペースの確保: 安全柵を設置するためには一定のスペースが必要となります。限られた床面積(フットプリント)を有効活用することがものづくりの重要な視点である中小企業や、手作業のラインが密集している現場において、安全柵の設置エリアを確保することは容易ではありません。
- レイアウト変更の制約: 一度設置した安全柵とロボットシステムは、後からの位置変更が困難です。このため、多品種少量生産などで頻繁にラインの構成変更が発生する現場においては、運用の柔軟性を損なう要因となっていました。
このような背景から登場した「協働ロボット(コボット)」は、省スペースでの設置や、既存の手作業ラインへの追加導入が容易であるという特性から、多くの現場で自動化を推進する有効な解決策として受け入れられてきました。
しかし、ここに実務上極めて重要な留意点があります。 多くの導入担当者や経営層にみられる誤解は、「協働ロボットアーム自体に安全機能が備わっているため、アームを購入しさえすれば、どのような工程でも無条件かつ安全柵なしで運用できる」と考えてしまう点です。これは安全管理の観点、および法的な観点からも重大な認識の誤りと言わざるを得ません。
ロボットアーム単体がいかに優れた安全機能を内蔵していても、それだけで「安全なロボットシステム」が構成されるわけではありません。端的には、ロボットはアーム(マニピュレータ)の先端にワーク(対象物)を把持するための「ハンド(エンドエフェクタ)」を装着し、特定のワークを保持した状態で、一定の速度および軌道で動くことによって初めて稼働します。
仮に、先端のハンドに鋭利な機構や熱源が含まれていたり、搬送するワークが重量物や鋭利な金属プレート、あるいは破損しやすいガラス基板であったりする場合を想定してみます。ロボットアーム自体に衝突検知機能が備わっていても、アームが静止するまでの慣性動作中に、鋭利なハンドやワークが作業者に接触すれば、重大な人身災害を引き起こす可能性があります。
すなわち、「ロボット単体(ハードウェア)の安全性」と、「周辺機器、ハンド、ワーク、動作環境を含めたシステム全体の安全性」は、明確に区別して考えるべき課題であることを認識する必要があります。本稿では、協働ロボットを現場に導入する上で不可欠となる「安全規格」の本質と、安全性を担保しつつ生産性(タクトタイム)を維持するための論理的なシステム設計アプローチについて考えてみます。
目次
事故が起きたら誰の責任?経営リスクから紐解く安全規格の重要性
製造現場において安全対策や安全規格への準拠が重視されるのは、従業員の保護という倫理的な側面に留まらず、安全対策の不備が「企業の継続的な操業を揺るがす重大な経営リスク」に直結するためです。実務的には、以下の3つの観点からその必要性を整理できます。
「知らなかった」では済まされない事業者の法的責任
日本の労働安全衛生法(安衛法)において、「機械の使用者(すなわち、ロボットを導入して従業員を従事させるユーザー企業)が、自らの責任で作業の安全を確保し、リスクを低減しなければならない」と規定されています。 「ロボットシステムの構築を依頼したシステムインテグレーター(SIer)が安全面に関する責任を負う」という認識は法的に誤りです。SIerは安全対策を支援するための技術データや専門知識を提供しますが、最終的なリスクアセスメント(危険性の評価)を実施し、残留リスクを許容した上で安全仕様を決定し、ラインの稼働を承認する責任は、法律上「ユーザー企業自身」にあります。
現場の停止だけではない。労災がもたらす甚大な経営損失
適切な安全対策を怠り、協働ロボットと作業者の衝突などによる労働災害が発生した場合、企業が被る損失は多大です。
- 刑事上の責任: 業務上過失致死傷罪に問われ、現場の責任者や管理層が処罰される可能性や、企業に対して安衛法違反による罰金刑が科されるリスクがあります。
- 民事上の責任(損害賠償): 安全配慮義務違反に基づき、被災した従業員やその遺族から高額な損害賠償を請求されるケースが見られます。
- 社会的信用の低下と操業停止リスク: 重大災害の発生に伴い、労働基準監督署による立ち入り検査や機械の稼働停止命令が下され、工場の操業が長期間停止することがあります。これにより、顧客への納期遅延、対応コストの発生、最悪の場合は取引停止といった重大な機会損失を招きます。また、企業のブランド価値や社会的信用も低下します。
「安全な職場」が採用力と定着率を左右する時代
少子高齢化に伴う深刻な人手不足に直面する製造業において、労働環境の安全性は採用および従業員の定着に直結する課題です。「作業環境への不安」を放置することは、貴重な従業員の離職を誘発する一因となり得ます。また、安全性が担保されていない環境は、新規の採用活動においても大きな障壁となります。
したがって、安全規格を理解し遵守することは、従業員の安全確保のみならず、「企業の生産能力、顧客からの信用、そして将来にわたる人的資源を保護するための合理的なリスクマネジメント(リスクヘッジ)」として不可欠な取り組みと言えます。
難解なルールを整理!協働ロボットの国際安全規格(ISO)とJISの基本
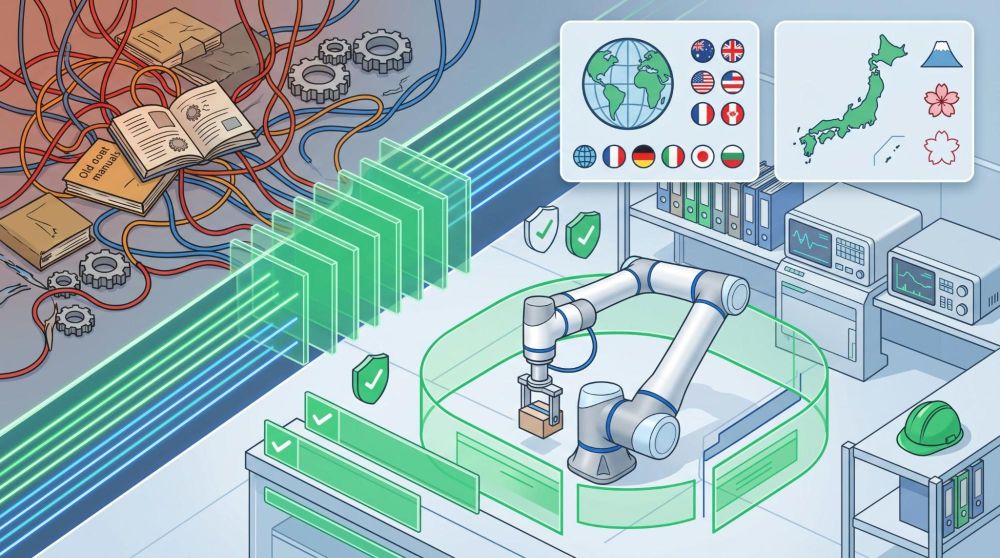
ロボットシステムの安全設計において準拠すべき共通基準が、国際標準化機構(ISO)の策定する国際安全規格です。機械安全の規格体系は、頂点から順に「A規格」「B規格」「C規格」の3層のピラミッド構造で構成されており、全体像の理解に役立ちます。
【機械安全規格の体系】
- [A規格] 基本安全規格: すべての機械に共通して適用(例:ISO 12100)
- [B規格] グループ安全規格: 広範囲の機械に適用可能な安全設計原則(例:ISO 13849-1 等)
- [C規格] 個別機械安全規格: 特定の機械に特化した安全要求(例:ISO 10218-1/2, ISO/TS 15066)
A規格(基本安全規格):すべての機械に共通する「ISO 12100」
すべての機械に共通する、根本的な設計思想を規定しています。ISO 12100 では、「リスクアセスメント(危険性の評価)」の具体的な手順や、リスクを許容可能なレベルまで低減するための基本設計原則を定義しています。どのような機械を設計・導入する場合でも、この規格に定められたプロセスが出発点となります。
B規格(グループ安全規格):安全装置を規定する「ISO 13849-1」等
特定の機械に限定せず、多くの機械で共通して使用される安全デバイスや制御システムの設計原則を規定します。
- ISO 13849-1: 制御システムの安全関連部(センサー、安全PLC、アクチュエータなどの安全回路)が、万が一の故障時にも確実に作動するかを評価する指標として「パフォーマンスレベル(PL:Performance Level)」を定義しています。PLは故障確率に応じて「a」から「e」(eが最も高信頼)までの5段階で評価され、ロボットシステムもこの基準に従って安全回路を構築する必要があります。
- その他、ライトカーテンやレーザースキャナといった「防護用デバイス」の物理的・技術的な要求事項を定めた規格などもB規格に該当します。
C規格(個別機械安全規格):ロボット特有の要件「ISO 10218-1 / 2」
産業用ロボットに特化して策定された安全要求事項です。
- ISO 10218-1(ロボット本体): ロボットメーカーが、ロボットアーム自体を設計・製造する際に満たすべき安全機能(衝突検知、可動範囲制限など)を規定しています。
- ISO 10218-2(ロボットシステム): SIerやユーザー企業が、ロボットアームにハンドを取り付け、周辺機器や安全柵と組み合わせて、実際のシステム(生産ライン)を構築・設置する際の安全ルールを規定しています。
協働ロボットのガイドライン:人との共存ルール「ISO/TS 15066」
C規格であるISO 10218を補完し、安全柵なしで作業者と空間を共有する「協働ロボットシステム」に特化して策定された技術仕様書が ISO/TS 15066 です。 この仕様書では、人とロボットが接触する可能性のある運用を想定し、万が一接触が生じた場合でも人間に深刻な怪我を負わせないための、部位ごとの具体的な数値基準を定義しています。
特徴: 頭部、顔面、手の甲、前腕など、人体の各部位における「痛みや傷害の許容閾値(力 [N] や圧力 [N/cm²])」を詳細に規定しています。協働ロボットが人と接触する動作環境(パワー・フォース制限運転)を構築する場合、衝突時の衝撃力や圧力を専用の測定器で実測し、ISO/TS 15066の許容値以下であることを検証・証明することが義務付けられています。
日本産業規格(JIS)との整合
これらの国際規格は、厚生労働省の整合化方針に基づき、そのまま日本産業規格(JIS B 9700=ISO 12100、JIS B 8433-1/-2=ISO 10218-1/-2など)として日本の国内規格に整合化されています。したがって、ISO規格に準拠してシステムを設計することは、国内の法令や公的なJIS基準をクリアすることと同義と考えられます。
「協働運転」を成立させる4つのコア技術(ISO 10218-1/2準拠)
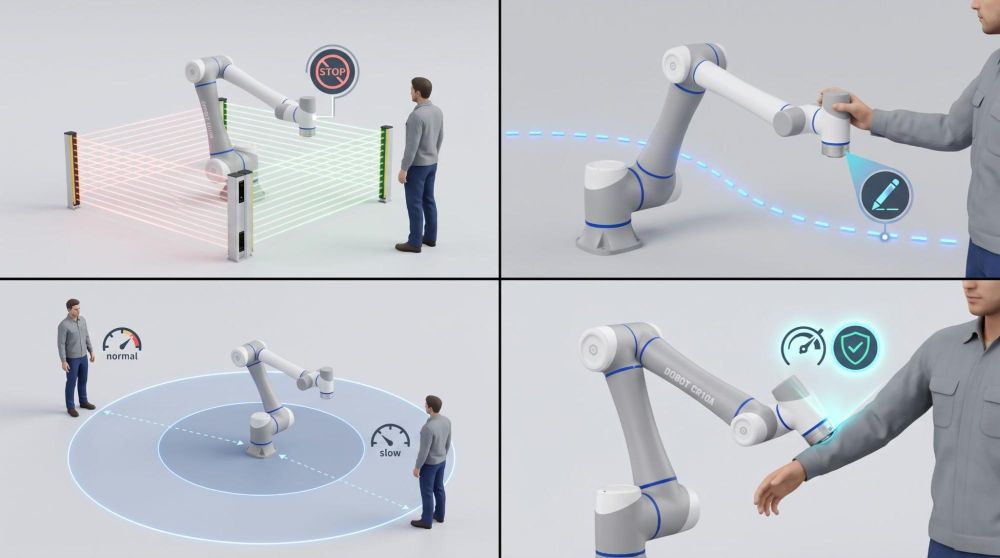
ISO 10218およびJIS B 8433シリーズでは、人とロボットが同じ空間を共有して「協働運転(Collaborative Operation)」を行う前提として、以下の「4つのコア技術(安全機能・運転モード)」のいずれか、あるいは複数を適切に実装・作動させることを求めています。現場の特性に合わせてこれらを論理的に組み合わせることが、安全設計の実務において重要となります。
安全適合の監視停止(SMS:Safety-Rated Monitored Stop)
作業者がロボットの動作範囲(協働作業空間)に立ち入った際、ロボットアームが通電状態を維持したまま、安全に動作を一時停止する機能です。 従来の産業用ロボットでは、安全柵の扉を開けるとサーボモーターの電源を完全に遮断する必要があり、再起動時に数秒〜数十秒のタイムロス(手待ち時間)が発生していました。これに対し、SMS機能では、安全規格に適合した制御システム(安全PLCやセーフティドライブなど)の監視下で、「モーターの駆動電源を切らずに、トルクゼロ、あるいは完全静止状態」を維持します。作業者が退出したことをセンサーが確認すれば、ロボットは遅滞なく元の動作から作業を再開できます。
手動教示(ハンドガイディング:HG:Hand Guiding)
作業者がロボットアームを直接手で掴み、動作軌道を教示する「ダイレクトティーチング」の際、作業者の安全を確保するためのモードです。 このモードが有効な間、ロボットの最高移動速度は、作業者が回避動作をとるのに十分な「安全制限速度(一般に250mm/s以下)」に強制的に制限されます。また、アーム先端や操作部に非常停止スイッチや「3ポジションイネーブル装置(適度な力で握っている時のみ稼働し、力を抜くか強く握りしめると安全停止する機構)」を搭載し、意図しない誤動作を防ぐ設計が施されます。
速度及び間隔の監視(SSM:Speed and Separation Monitoring)
セーフティセンサー(セーフティレーザースキャナやエリア監視センサーなど)を用いて作業者とロボットの「距離(間隔)」をリアルタイムに測定し、その物理的な接近度合いに応じて、ロボットの動作速度を段階的に自動減速・安全停止させる制御技術です。
- 作業者が遠方にいる場合: ロボットは生産効率向上のため、設定された「高速動作」で稼働します。
- 注意エリア(中距離)への進入時: 安全を確保するため、速やかに「安全速度(250mm/s以下)」に自動減速します。
- 危険エリア(至近距離)への進入時: 即座に「完全停止(SMS)」を実行します。 SSM機能は、安全柵を設置しない環境において、不要な完全停止を減らし、生産タクトタイムの低下を抑制するための効果的な解決策となります。
動力及び力の制限(PFL:Power and Force Limiting)
協働ロボットを特徴づける代表的な安全機能です。ロボットの各関節やベース部に高精度なトルクセンサーまたは電流監視センサーを内蔵し、動作中にロボットアームが人と接触した際、その衝撃エネルギーを瞬時に検知し、ISO/TS 15066の規定値(許容値)以下で即座に動作を自動停止させる制御です。 アームの筐体自体も、衝突時の圧力を分散させるため、鋭利な角を排除した「丸みを帯びた形状」や、クッション素材のカバーで保護するなどの物理的配慮がなされています。
ロボット本体だけ見ていると危険!システム構築に潜む5つの落とし穴
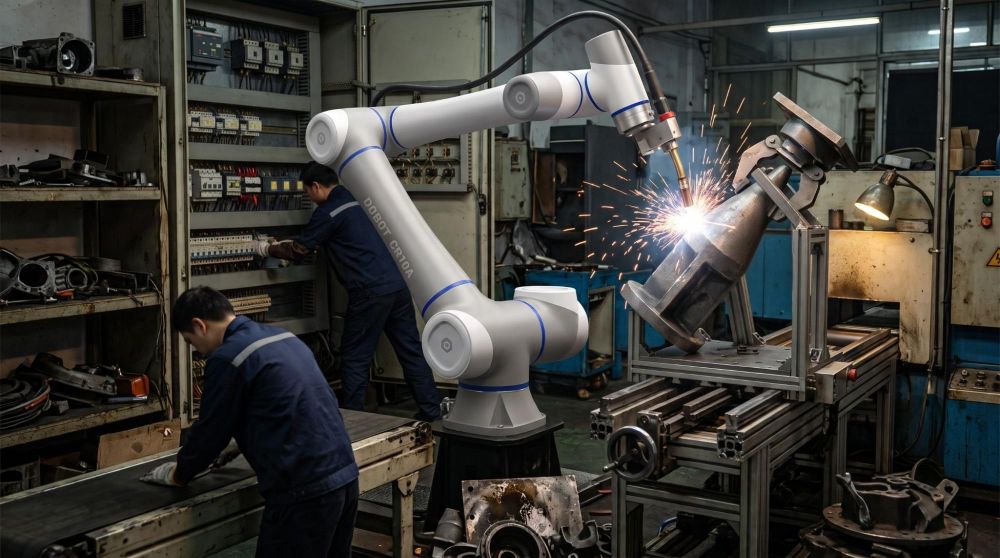
「協働ロボットであるため、安全柵は不要である」という安易な前提は、重大な安全上のリスクを伴います。ロボットアーム自体が優れた安全機能を備えていても、システムとして統合した際に顕在化する、具体的な5つのリスク要因(ハザード)について解説します。
1.鋭利・高温・危険な「エンドエフェクタ(ハンド)」
先端に取り付けられる「ハンド」は、ワークへの直接的な処理を行う部分であり、強力なハザードとなり得ます。例えば、薄板を把持する金属製のエアクランプハンドや、バリ取り・研磨を行うための高速回転ディスクサンダー、ネジ締め用のスクリュードライバー、樹脂ゲートカット用の加熱ニッパーなどが該当します。アーム単体が衝突検知機能を持ち、150N(約15kgf相当)の力で停止する設定になっていても、その力が鋭利なハンド先端や回転刃に集中して作業者に接触した場合、重大な切創や裂傷を引き起こす原因となります。
2.重量物・尖った形状・不安定な「ワーク(対象物)」
搬送するワークそのものが危険な形状や特性を持っている場合、システム全体のリスクは大幅に高まります。
- 端面が鋭利なプレス板金部品
- 表面に粗いバリが残っている金属鋳造品
- 衝突時の破損により鋭利な破片を飛散させる恐れがあるガラス基板
- 高温状態の成形プラスチック、揮発性・腐食性のある化学薬品が充填された容器 搬送中に作業者が不用意に動作軌道内に進入して接触した場合、ワークが持つ「熱」「鋭利さ」「化学的性質」による直接的な被害が発生します。また、エア圧の低下による「ワークの落下リスク」なども考慮する必要があります。
3.周辺機器の可動部やワーク供給装置への「挟み込み」
システム内には、部品を整列供給するパーツフィーダー、製品を次工程に搬送するベルトコンベア、製品を固定するエアシリンダー式自動クランプ治具などが近接して配置されます。 協働ロボット自体は接近検知や接触検知による停止機能を持っていても、隣接するベルトコンベアの駆動部や、強い保持力を持つ自動クランプ治具には同様の安全機能が備わっていないケースが一般的です。作業者がロボットの作業領域内に手を伸ばした際、ロボットではなく「隣接する自動治具やフィーダーの隙間」に指を挟み込み、指頭部の潰れや切断を伴う労働災害を発生させる事例が多く報告されています。周辺の関連機器も含めた一括した安全制御の統合設計が不可欠です。
4.壁や周辺構造物との間に生じる「デッドスペース」
ロボットシステムを工場の壁際や、頑丈な工作機械(マシニングセンタなど)の近傍に配置する際、アームの動作空間と壁・固定フレームとの間の距離(クリアランス)が不十分であると、重大な挟み込み(デッドスペースハザード)の原因となります。 作業者がロボットアームに正面から衝突した場合、作業者自身の身体が後ろに逃げる空間があるため、衝突力は緩和されアームは停止します。しかし、壁とロボットの間の狭い空間(500mm未満のデッドスペースなど)に作業者がいる状態でアームが旋回してきた場合、作業者は逃げ場を失い、アームの推力によって壁やフレームとの間に押し潰される形となり、極めて深刻な圧迫・挟み込み災害を招くことになります。このようなレイアウト設計を排除、もしくはセンサー等による侵入防止対策を講じる必要があります。
5.非定常作業における想定外のヒューマンエラー
通常稼働時はセンサーやプログラムで防護されていても、ライン立ち上げ時の「ティーチング(教示)」や「定期点検・清掃・エラー解消(ワーク詰まりの除去など)」といった、非定常作業時に事故が多く発生します。
- 「協働ロボットだから危険がない」という思い込みから、ロボットを稼働させたまま不適切な角度から手を差し入れ、関節のリンク機構に指を挟み込む。
- 変更中のプログラムの実行時、想定外の方向に旋回したアームに接触する。 非定常作業時においては、作業者の判断ミスや不安全行動が顕在化しやすくなります。防護設計に加えて、適切な「安全教育の徹底」と、作業時の「ロックアウト・タグアウト(主電源の遮断およびキー管理による第三者の誤投入防止など)」といった運用ルールの確立が不可欠です。
亀岡電子が導く「アシストオートメーション」〜安全と生産性を両立する設計術〜
安全規格のクリアと安全性の追求が、ロボットの動作速度の極端な低下や、頻繁な運転停止を招き、結果として目標の生産性(タクトタイム)を達成できなくなるのではないか、という懸念は実務において極めて合理的かつ深刻な問題です。 例えば、必要タクトタイムが5秒のラインにおいて、安全確保のためにロボットの動作速度を落とした結果、10秒のタクトタイムを要するようになっては、自動化の初期目標を達成したとは言えません。
しかし、亀岡電子が自社の量産ラインにおける開発・製造実績から提唱する「アシストオートメーション」の設計思想は、この「安全性」と「生産タクト」の両立を、高次元のエンジニアリングで解決します。
亀岡電子が追求するのは、一律の速度制限や不要な一括停止を伴う硬直した自動化システムではなく、「センサー技術を用いて作業者の存在と動線をインテリジェントに検知し、安全領域を動的にコントロールする柔軟な自動化システム」です。
具体的には、以下の設計手法を用います。
状況に合わせて速度を変える「3次元的なエリア監視(ゾーン制御)」
ライン周囲にセーフティレーザースキャナやセーフティライトカーテン等のセンサーを適切に配置します。ただし、人が接近しただけで直ちにシステム全体を「非常停止」させるような不効率な設計ではなく、ロボットの作業領域の周囲に「多層的なゾーン」を構築します。
[遠距離ゾーン(通常稼働)]
- 作業者はロボットから離れており、接触リスクはありません。
- ロボットは生産効率を最大にするため、設定された高速動作で稼働します。
[中距離ゾーン(減速警告)]
- 作業者が接近したことを検知します。
- ロボットは安全を期して、速やかに「安全適合速度(250mm/s以下)」へ動的に減速します。
[至近距離ゾーン(安全停止)]
- 作業者が接触可能な距離に進入したことを検知します。
- ロボットはモーターへの通電を維持したまま、「安全適合の監視停止(SMS)」機能により速やかに一時停止します。
作業者がワークの追加や段取り変更のために一時的に接近する際、ロボットはなめらかに減速し、作業者が至近距離に達した段階でSMSにより安全に停止します。作業者が作業を終えて検知エリア外に退出すれば、ロボットはタイムロスなく、速やかに元の高速運転に復帰します。 この設計により、作業者の安全確保と、ロボットの稼働時間の最大化(タクトタイム維持)を高いレベルで両立させることが可能となります。
万が一の誤動作を防ぐ「セーフティPLCによる安全回路の二重化」
ロボット、レーザースキャナ、コンベア、自動治具、非常停止スイッチなど、システムを構成するすべてのセーフティ信号を統合管理するのが、「セーフティPLC(安全プログラマブルコントローラ)」です。 亀岡電子のシステム設計では、一般の駆動用PLCとは物理的・論理的に分離し、国際安全規格(IEC 61508、ISO 13849-1など)に準拠した独立二重化された「セーフティPLC」を用いた回路構成にも対応します。 これにより、一般制御プログラムに一時的な不具合(バグ)や通信エラー、配線の断線・ショートが生じた場合でも、安全制御だけは100%独立して確実に機能し、安全停止を実行します。この透明性の高い制御構造は、トラブル時の原因特定(トラブルシューティング)を迅速化し、ライン全体の稼働率(アベイラビリティ)を向上させます。
止まってもすぐ復旧できる「レジリエンス設計」への応用
現代の生産ラインにおいては、人手不足や突発的な人員不足を前提とした柔軟な設計が求められます。欠勤等により想定の要員数が確保できない状況において、アシストオートメーションは真価を発揮します。 通常時は「想定される要員+支援用の協働ロボット」で、最も品質と効率のバランスが良い調和を保ちながら生産します。しかし、突発的な人員不足が発生した場合、通常であればライン全体の稼働を止めざるを得ないか、そうでなくともラインスピードを大幅に落とす必要が出ます。 これに対し、セーフティPLCの設定変更や、リスクアセスメントに基づいた代替動作プログラムへの迅速な移行を行うことで、「通常時は作業者が担当している工程を、ロボットの動作モードや協働設定を切り替えて一時的に代替・バックアップ稼働させる」という弾力的な運用(レジリエンス)を可能にします。 ロボットによる代替工程は、人間と比較して一時的にタクトタイムが低下する可能性がありますが、「ライン全体を長期間完全停止させ、納期遅延や多大な機会損失を被る重大リスク」と比較すれば、限定的な稼働率(80%〜90%など)を維持しながら稼働を継続させることの経営的価値は極めて大きいと言えます。
安全設計とは、単に作業者を機械から隔離する防壁を築くことではありません。亀岡電子では、『現場の不確実性(人員変動や欠勤リスクなど)を想定し、それらを安全かつ論理的に吸収することで、工場全体で生産付加価値を安定提供できる仕組みを構築すること』という価値観のもと、ユーザ企業様と一緒にシステムを考えていくことが重要であると考えています。
安全対策は「コスト」ではなく、止まらない現場を創る「投資」である
本稿では、協働ロボット導入時における「安全対策」と「安全規格」の本質について、従来の産業用ロボットとの相違点、国際規格の体系、およびシステム全体に潜むリスク要因の観点から実務的に検討してきました。
最後に、自動化プロジェクトを推進する経営層および現場責任者の皆様にお伝えしたい重要な認識があります。 それは、「安全対策は、生産効率やスピードを損なう『コスト(足枷)』ではなく、持続可能な生産体制を確立し、企業の存続可能性を高めるための『重要な経営投資』である」という観点への転換です。
多くの失敗事例において、安全対策は「設計プロセスの最後」に回され、余剰予算の範囲内で不十分なセンサー配置等で済まされる傾向があります。その結果、稼働後に「安全ルールを遵守しようとすると設定速度を出せない」「人が近接するたびに不要な完全停止が頻発し、生産に使用できない」というミスマッチが顕在化し、高額なロボット設備が実用的な運用に至らず稼働停止状態となる、といったケースが見られます。
目標とするタクトタイムと高い稼働率を確実に実現するためには、プロジェクトの初期段階、すなわち現場調査や構想設計の段階から、リスクアセスメント(ハザードの抽出と評価)をシステム設計と『完全同期』させて進めることが重要です。 あらかじめ想定される「人の動線」や「人員変動のリスク」をレイアウトに適切に反映させ、センサーの視野角、セーフティPLCの制御ロジック、ハンドの形状を、ロボットアームの軌道プログラムと一気通貫で設計します。この「システム設計としての安全アプローチ」を徹底することで、安全規格を完全にクリアしながらも、必要なタクトタイムを満たし、突発的な人員不足にも柔軟に対応可能な(レジリエンスな)生産ラインが構築されます。
協働ロボットの選定を、単なる流行や機器単体のスペック値だけで決定することはお勧めしません。「このロボットを活用し、自社のどのような課題を解決し、どのような安全で安定したシステムを構築するのか」。この本質的な問いに対し、専門知識とものづくりの実体験を持つSIerと一緒に解答を作る。それこそが、自動化投資のROI(費用対効果)を最大化させ、変化の激しい製造業において競争力を維持するための確実なアプローチとなると信じます。
(注記: 本稿に記載している各種規格・法令・ガイドライン等の内容は、掲載時点で当社が確認した情報に基づくものです。規格・法令等は改訂、廃止、新設等により、その体系や内容、適用範囲等が変更される場合があります。実際の設計・導入・適合性評価等にあたっては、必ず最新の原規格・法令・公的ガイドライン等をご確認ください。)
(文・亀岡電子コラム編集部)